தமிழ்
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
தொழில்துறை ஆட்டோமேஷனுக்கான தொழில்முறை ரோபோ விரைவு மாற்றம் கிரிப்பர் தொடர் உற்பத்தியாளர்
ரோபோ குயிக் சேஞ்ச் கிரிப்பர் தொடரின் ஆட்டோமேஷன்-ஃபோகஸ்டு ரெட்ரோஃபிட் சப்ளையராக,JWGRIPட்ரே கப்ளிங் அடாப்டர்கள், ரோபோ-எண்ட் க்ரிப்பிங் மாட்யூல்கள் மற்றும் சிஎன்சி பட்டறைகள் மற்றும் ஆட்டோமேஷன் ஒருங்கிணைப்பாளர்களுக்கான தரப்படுத்தப்பட்ட தொகுதி உற்பத்தியுடன் இயந்திர சோர்வு சோதனை மற்றும் ஏற்கனவே உள்ள கையேடு-செயல்பாட்டு பணிபுரியும் உள்கட்டமைப்பை வைத்துக்கொண்டு பகுதி-வரி ஆட்டோமேஷனைத் தொடரும். இந்த ரோபோ பக்க மாறுதல் வன்பொருள் முழு பொருத்துதல் மாற்றமின்றி பெரிய மேம்படுத்தல் தடைகளை நீக்குகிறது. UPC Zero Point Positioning Series உடன் இணைக்கப்பட்டுள்ளது மற்றும்ஜீரோ பாயின்ட் பேலட் தொடர், இது ரோபோ-இயக்கப்படும் மற்றும் கைமுறை-அமைவு நிலையங்களுக்கு இடையே தடையற்ற பணியிட பரிமாற்றத்திற்கான முழுமையான தானியங்கு பொருள்-கையாளுதல் பணிப்பாய்வுகளை உருவாக்குகிறது. கடுமையான மெக்கானிக்கல் லாக்கிங் ஸ்ட்ரோக் மற்றும் பொசிஷனிங்-பின் சகிப்புத்தன்மை கட்டுப்பாடுகள் ஆகியவை கலவையான கையேடு-தானியங்கி உற்பத்தி நிலைமைகளின் கீழ் நீண்ட கால இருப்பிட நிலைத்தன்மைக்கு உத்தரவாதம் அளிக்க, வெகுஜன உற்பத்தியில் பயன்படுத்தப்படுகின்றன.
தவறான செய்தி
ஏராளமான இயந்திரக் கடைகள் ஏற்கனவே முதிர்ந்த கையேடு பொருத்துதல் அமைப்புகளை வைத்துள்ளன. ஆலை மேலாளர்கள் ரோபோ கையாளுதலை அறிமுகப்படுத்தத் திட்டமிடும்போது, ஒரு ரோபோ கையை மட்டும் வாங்குவது விளக்குகள்-வெளியே உற்பத்தி முடிவுகளை வழங்கும் என்று அவர்கள் அடிக்கடி கருதுகின்றனர். உண்மையில், ரோபோ உடல்கள் இயக்கத்தை செயல்படுத்தும் சாதனங்கள் மட்டுமே. பொருந்தக்கூடிய எண்ட்-எஃபெக்டர் ஸ்விட்ச் வன்பொருள் இல்லாமல், ரோபோக்கள் உற்பத்தி தளத்தில் இருக்கும் தட்டுகள் மற்றும் சாதனங்களை நம்பத்தகுந்த வகையில் பிடிக்கவோ, உயர்த்தவோ மற்றும் கண்டுபிடிக்கவோ முடியாது.
சரியாகப் பொருந்தாத ரோபோ பிடிப்பு வன்பொருளால் என்ன எதிர்மறையான விளைவுகள் ஏற்படுகின்றன?
அதிவேக ரோபோ இயக்கத்தின் போது தளர்வான இணைப்பு, ஆஃப்செட் கிராப்பிங் பொசிஷன் அல்லது தற்செயலான தட்டு வீழ்ச்சி ஏற்படலாம். பல ஆட்டோமேஷன் திட்டங்கள் ரோபோ கன்ட்ரோலர் தவறுகளால் அல்ல, ஆனால் ரோபோ ஃபிளேன்ஜ் மற்றும் வொர்க்பீஸ் கேரியர்களுக்கு இடையே உள்ள இணக்கமற்ற இணைப்பு வன்பொருள் காரணமாக குறைந்த நேரத்தை பாதிக்கிறது.
ரோபோ வன்பொருளைச் சேர்த்த பிறகு, ஏற்கனவே உள்ள கையேடு-அமைவு பணிப்பாய்வுகளை எவ்வாறு பாதுகாப்பது?
பல ஆரம்ப ஆட்டோமேஷன் உருமாற்றத் திட்டங்கள் பட்டறைகளை முழு-தானியங்கி பயன்முறையைத் தேர்வுசெய்யவும் வசதியான கைமுறைத் தலையீட்டைக் கைவிடவும் கட்டாயப்படுத்துகின்றன. நிஜ-உலக சிறிய-தொகுதி-கலப்பு உற்பத்தியில், ஆபரேட்டர்கள் இன்னும் சிறப்பு வடிவ வெற்றிடங்களை கைமுறையாக ஏற்ற வேண்டும், அரை முடிக்கப்பட்ட பகுதிகளை ஆய்வு செய்ய வேண்டும் அல்லது அவசரகால பணிப்பகுதியை பிரித்தெடுக்க வேண்டும்.
ரோபோ-எண்ட் ஸ்விட்ச்சிங் வன்பொருள் முழுமையாக கவனிக்கப்படாத வெகுஜன உற்பத்திக்கு மட்டுமே பயன்படுத்தப்படுகிறதா?
இது பொதுவான தவறான புரிதல். இது அரை-தானியங்கி கலப்பின-முறை பட்டறைகளுக்கு பெரும் மதிப்பை வழங்குகிறது. ஆபரேட்டர்கள் சிக்கலான கையேடு தயாரிப்பு வேலைகளை ஆஃப்லைனில் முடிக்க முடியும், மேலும் ரோபோக்கள் மீண்டும் மீண்டும் பலகை போக்குவரத்து பணிகளை பொறுப்பேற்கின்றன.
செயல்பாட்டு வேறுபாடுகள்
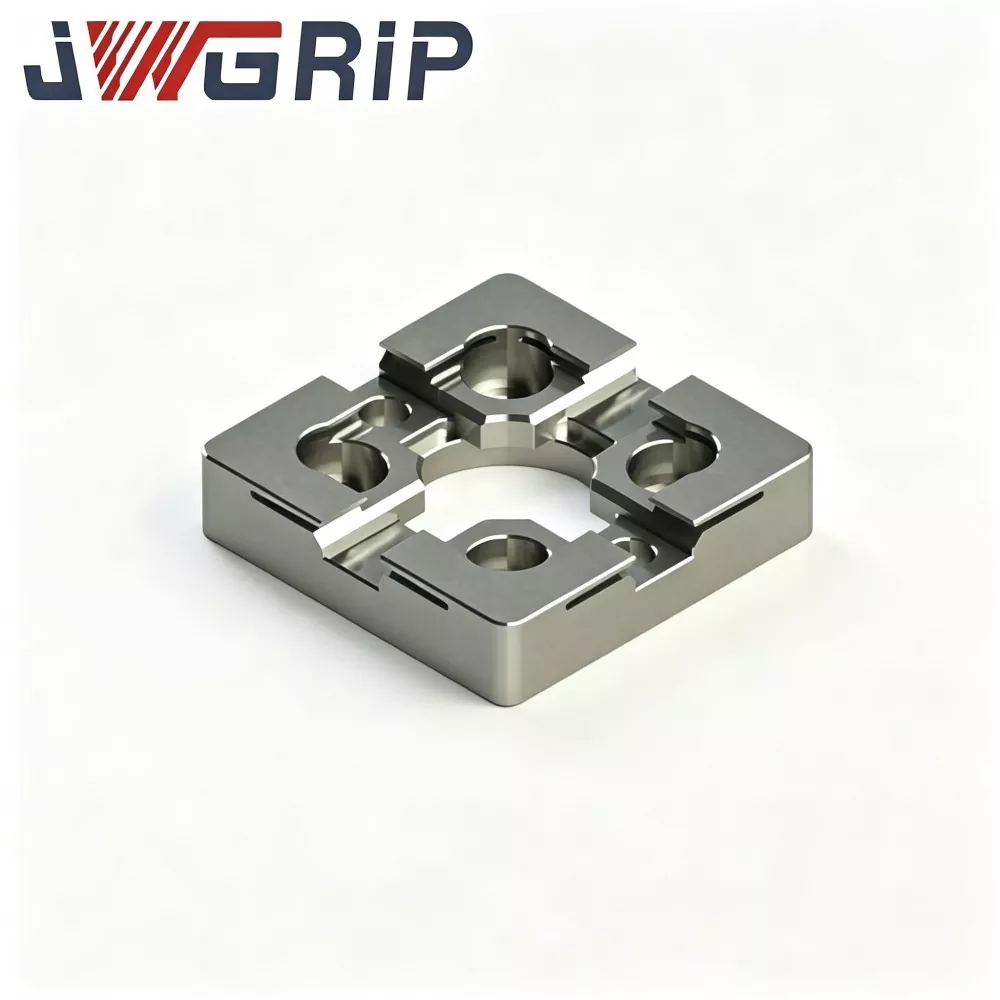
ரோபோ விரைவு மாற்றம் கிரிப்பர் ட்ரே இணைப்பு: இந்த இடைநிலை இணைக்கும் கூறு பிடிப்பு தொகுதிகள் மற்றும் இலக்கு தட்டுகளுக்கு இடையே நிலையான இயந்திர பொருத்தம் உறவை நிறுவுகிறது. இது ரோபோ மோஷன் பொசிஷனிங் பிழைகளால் உருவாகும் சிறிய நிலை விலகலை உறிஞ்சி, அதிவேக பரிமாற்ற சுழற்சிகளின் போது இயந்திர கட்டமைப்புகளுக்கு இடையே கடுமையான மோதல் சேதத்தைத் தவிர்க்கிறது.
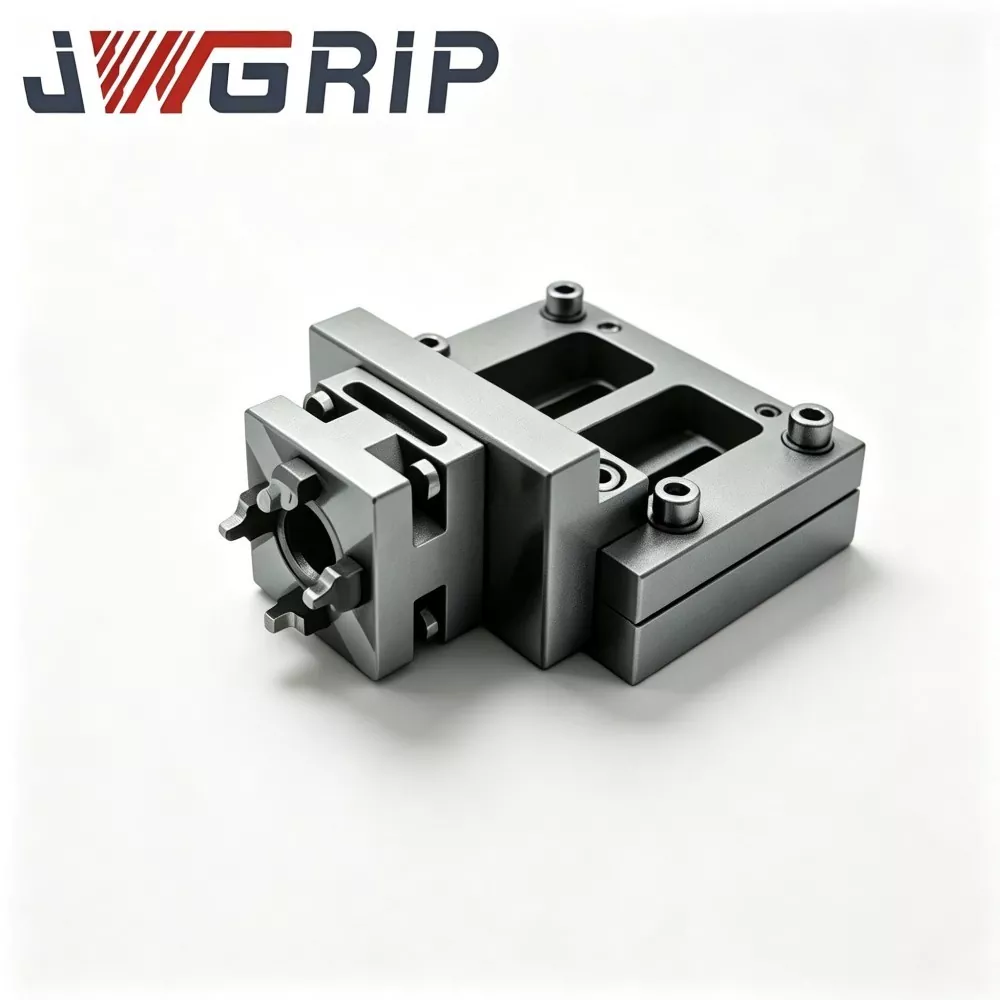
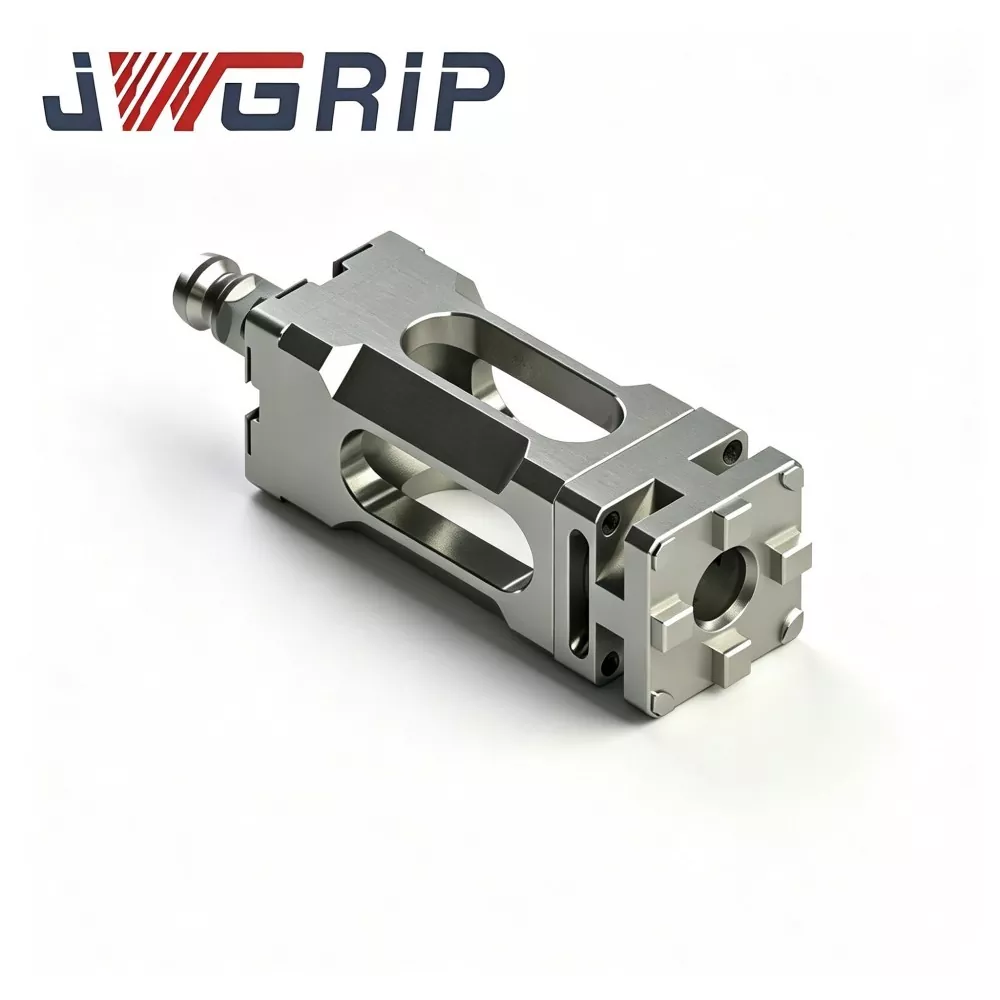
N160 Robot Quick Change Gripper Module: இந்த கோர் ஃபிளேன்ஜ்-மவுண்டட் மாட்யூல், ரோபோ அவுட்புட் ஃபிளேன்ஜில் நேரடியாக நிறுவப்பட்ட அடிப்படை அலகு. ரோபோ நிரல் அளவுருக்களை மீண்டும் மீண்டும் மாற்றியமைக்காமல் வெவ்வேறு இறுதிக் கருவிகளை வேகமாக மாற்றிக் கொள்ள அனுமதிக்கும், அடுத்தடுத்த கைகளைப் பிடிக்க தரப்படுத்தப்பட்ட பூட்டுதல் இடைமுகத்தை இது வழங்குகிறது.
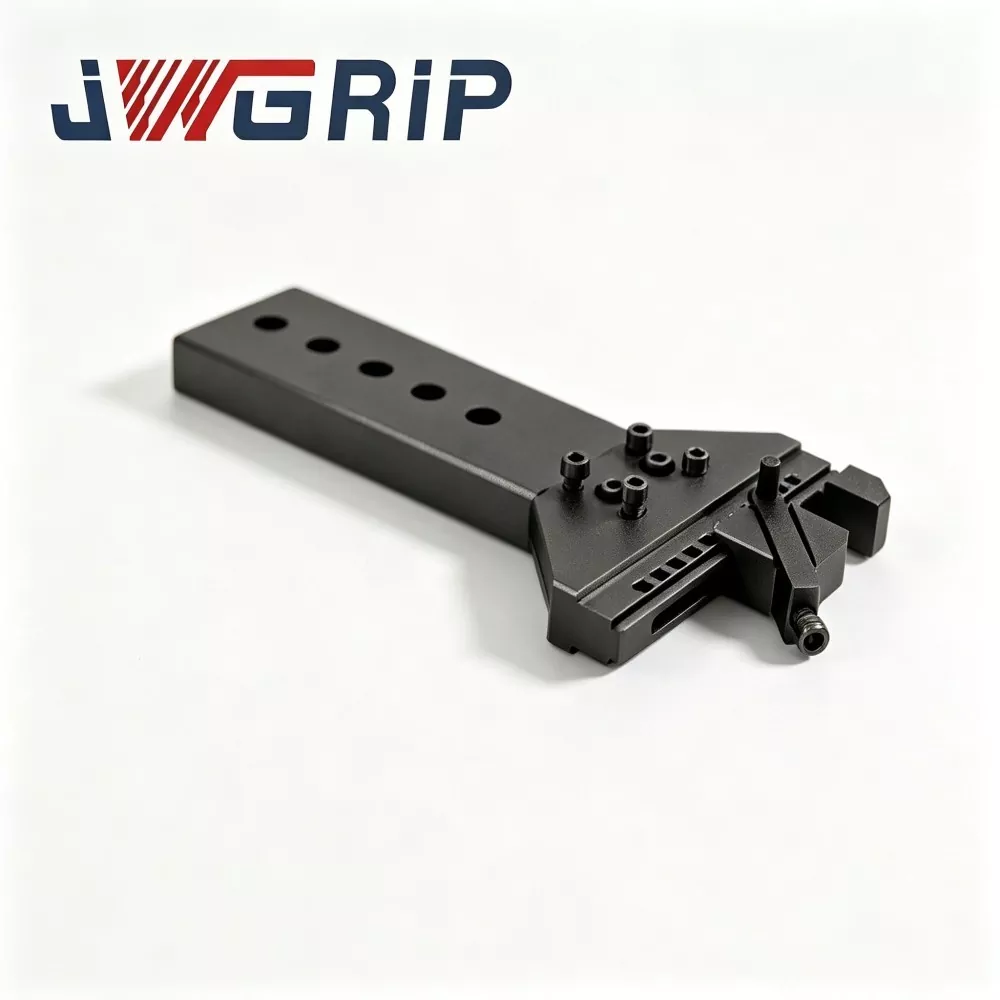
ரோபோ விரைவு மாற்ற கிரிப்பருக்கான N160 கீல் இணைப்புக் கை: தட்டு வெளிப்புற வரையறைகளை உடல் ரீதியாக தொடர்பு கொள்ளும் நகரக்கூடிய செயல்படுத்தும் கை. பேலட் விளிம்பு வடிவவியலின் படி அதன் கட்டமைப்பு அவுட்லைன் உகந்ததாக உள்ளது, இது நிலையான மடக்குதல்-பாணி கிராப்பிங் விசையை வழங்குகிறது. இது ரோபோட் டிராஜெக்டரி இயக்கத்தின் போது முடுக்கம் மற்றும் குறைவின் கீழ் நழுவுவதைத் தடுக்கிறது.
முக்கிய மதிப்பீட்டு குறிகாட்டிகள்
மதிப்பிடப்பட்ட சுமை உண்மையான உற்பத்தி தேவைகளுடன் பொருந்துகிறதா என்பதை எவ்வாறு உறுதிப்படுத்துவது?
பயனர்கள் ரோபோ-கை பெயரளவு சுமை தரவை மட்டும் குறிப்பிட முடியாது. கிரிப்பர் தொகுதி, இணைப்புக் கை, தட்டு, ஃபிக்சர் மற்றும் ரா ஒர்க்பீஸ் உட்பட மொத்த எடையைக் கணக்கிட வேண்டும். கூட்டுச் சுமையை மீறுவது இயந்திர உடைகளை விரைவுபடுத்தும் மற்றும் மறைக்கப்பட்ட வீழ்ச்சி அபாயங்களைத் தூண்டும்.
பூஜ்ஜிய-புள்ளி சக் துல்லியத்திற்கு சமமான முக்கியத்துவம் வாய்ந்த கிரிப்பிங் செயலின் மீண்டும் பொருத்துதல் துல்லியம் ஏன்?
இயந்திரத்தின் பக்க சக்குகள் மைக்ரான் அளவிலான துல்லியத்தைக் கொண்டிருந்தாலும், ரோபோ கிரிப்பர் பலகைகளை எடுத்து வைக்கும் போது பெரிய நிலை விலகலை உருவாக்கினால், ஒட்டுமொத்த அமைப்பின் துல்லியம் வெகுவாகக் குறைக்கப்படும். கிரிப்பர்-சைட் பொசிஷனிங் பிழை முழு வொர்க்ஹோல்டிங் லூப்பிற்கும் அனுப்பப்படும்.
ரோபோ-எண்ட் வன்பொருளுக்கு என்ன சுற்றுச்சூழல் காரணிகளைக் கருத்தில் கொள்ள வேண்டும்?
ரோபோ எண்ட்-எஃபெக்டர்கள் இயந்திர-கருவி புற மண்டலங்களுக்குள் வேலை செய்கின்றன, குளிரூட்டி, உலோக சில்லுகள் மற்றும் எண்ணெய் மூடுபனி ஆகியவற்றை வெட்டுவதன் மூலம் தெறிக்கப்படுகின்றன. வன்பொருள் மேற்பரப்பு சிகிச்சை மற்றும் சீல் செயல்திறன் ஆகியவை கூட்டு நகரும் நிலைகளுக்குள் அரிப்பு மற்றும் சிப்-ஜாமிங்கை எதிர்க்க வேண்டும்.
புற பூஜ்ஜிய-புள்ளி வொர்க்ஹோல்டிங் வன்பொருள் மூலம் தடையற்ற நறுக்குதலை எவ்வாறு உணருவது?
UPC Zero Point Positioning Series உடன் ஒத்துழைக்க என்ன முன்நிபந்தனைகள் தேவை?
இலக்கு பலகைகளுக்கு நிலையான வெளிப்புற விளிம்பு கிராப்பிங் பரிமாணங்களை வைத்திருங்கள். கீல் இணைப்பு கை வடிவவியல் UPC-சீரிஸ் பேலட் எட்ஜ் கட்டமைப்பிற்கு ஒத்திருக்க வேண்டும், இதனால் ரோபோக்கள் ரோபோ-இணக்கமான தட்டுகளுக்கான நிலையான பிக்கிங் செயலை முடிக்க முடியும்.
ஜீரோ பாயின்ட் பேலட் தொடர் உடன் பொருத்துவதன் மூலம் என்ன நன்மைகள் கிடைக்கும்?
தட்டு இணைப்பு அடாப்டர் மூலம், ரோபோக்கள் சாதாரண கைமுறையாக பயன்படுத்தப்படும் தட்டுகளையும் கையாள முடியும். முந்தைய வன்பொருள் முதலீட்டைப் பாதுகாக்கும் வகையில், அரை-தானியங்கி மாற்றத்தை உணர, கடைகளுக்கு இருக்கும் அனைத்து தட்டுகளையும் மாற்ற வேண்டிய அவசியமில்லை.
ஹைப்ரிட்-மோட் செயல்பாட்டில் என்ன மறைக்கப்பட்ட அபாயங்கள் தவிர்க்கப்பட வேண்டும்?
ஒரு ரோபோ வேலை செய்யும் பகுதியில் வெவ்வேறு வெளிப்புற பரிமாணங்களைக் கொண்ட தட்டுகளின் கலவையான பயன்பாட்டைத் தடுக்கவும். வெவ்வேறு அவுட்லைன் அளவுகள் தவறான கிராப்பிங் நிலைகளை ஏற்படுத்தும். கடுமையான தட்டு வகைப்பாடு மேலாண்மை தளத்தில் மேற்கொள்ளப்பட வேண்டும்.
வன்பொருள் பொருள் மற்றும் செயல்முறை பண்புகள்
கிரிப்பர் தொகுதிகள் மற்றும் இணைப்பு ஆயுதங்களின் முக்கிய கட்டமைப்பு உடல்கள் அதிக வலிமை கொண்ட அலாய் ஸ்டீலைப் பயன்படுத்துகின்றன. முக்கிய தொடர்பு மற்றும் பூட்டுதல் மேற்பரப்புகள் கார்பரைசிங் தணித்தல் மற்றும் துல்லியமான அரைத்தல் ஆகியவற்றைப் பெறுகின்றன. ஒவ்வொரு முடிக்கப்பட்ட கூறுகளும் ஏற்றுமதிக்கு முன் மீண்டும் மீண்டும் கிராப்-ரிலீஸ் சுழற்சி சோர்வு சோதனையை மேற்கொள்கின்றன. மதிப்பிடப்பட்ட முழு-சுமை நிலைமைகளின் கீழ் கட்டமைப்பு சிதைவு கண்டிப்பாக கட்டுப்படுத்தப்படுகிறது.
ஃபிளேன்ஜ் இணைப்பு பரிமாணங்கள் பிரதான தொழில்துறை ரோபோ இடைமுகத் தரங்களைப் பின்பற்றுகின்றன. முக்கிய நிறுவல் துளை நிலைகள் பரிமாற்றத்தை பராமரிக்கின்றன, ஆன்-சைட் நிறுவலின் போது இரண்டாம் நிலை மாற்றங்களை குறைக்கிறது.
தனிப்பயன்-தழுவல் சேவைகள், தரமற்ற பேலட் அவுட்லைன்கள் மற்றும் பல்வேறு ரோபோ பிராண்டுகளுக்கு பொருந்தும் வகையில், கிராப்பிங் ஸ்ட்ரோக் அட்ஜஸ்ட்மெண்ட், ஸ்பெஷல் ஃபிளேன்ஜ் கன்வெர்ஷன் பிளேட்டுகள் மற்றும் ஆன்டி-வேர் மேற்பரப்பு சிகிச்சை ஆகியவற்றை உள்ளடக்கியது.
விண்ணப்ப குறிப்புகள்
ரோபோ பக்க பிடிப்பு கூறுகள் ஒவ்வொரு இயக்க சுழற்சியின் போதும் அடிக்கடி முடுக்கம்-குறைவு தாக்கத்தை ஏற்படுத்துகின்றன. கீல் மூட்டுகளுக்குள் சில்லுகள் குவிவது இயக்க எதிர்ப்பை அதிகரிக்கும் மற்றும் கிராப்பிங் ஆஃப்செட்டை உருவாக்கும். தினசரி உபகரணங்கள்-பராமரிப்பு சரிபார்ப்புப் பட்டியலில் அவ்வப்போது கூட்டு சுத்தம் மற்றும் உயவு ஆகியவை இணைக்கப்பட வேண்டும். வழக்கமான பராமரிப்பு இல்லாமல் தொடர்ந்து செயல்படுவது, நன்கு வடிவமைக்கப்பட்ட ஆட்டோமேஷன் கூறுகளுக்கு கூட, பிடிப்பு நிலைத்தன்மையை படிப்படியாகக் குறைக்கும்.

- View as

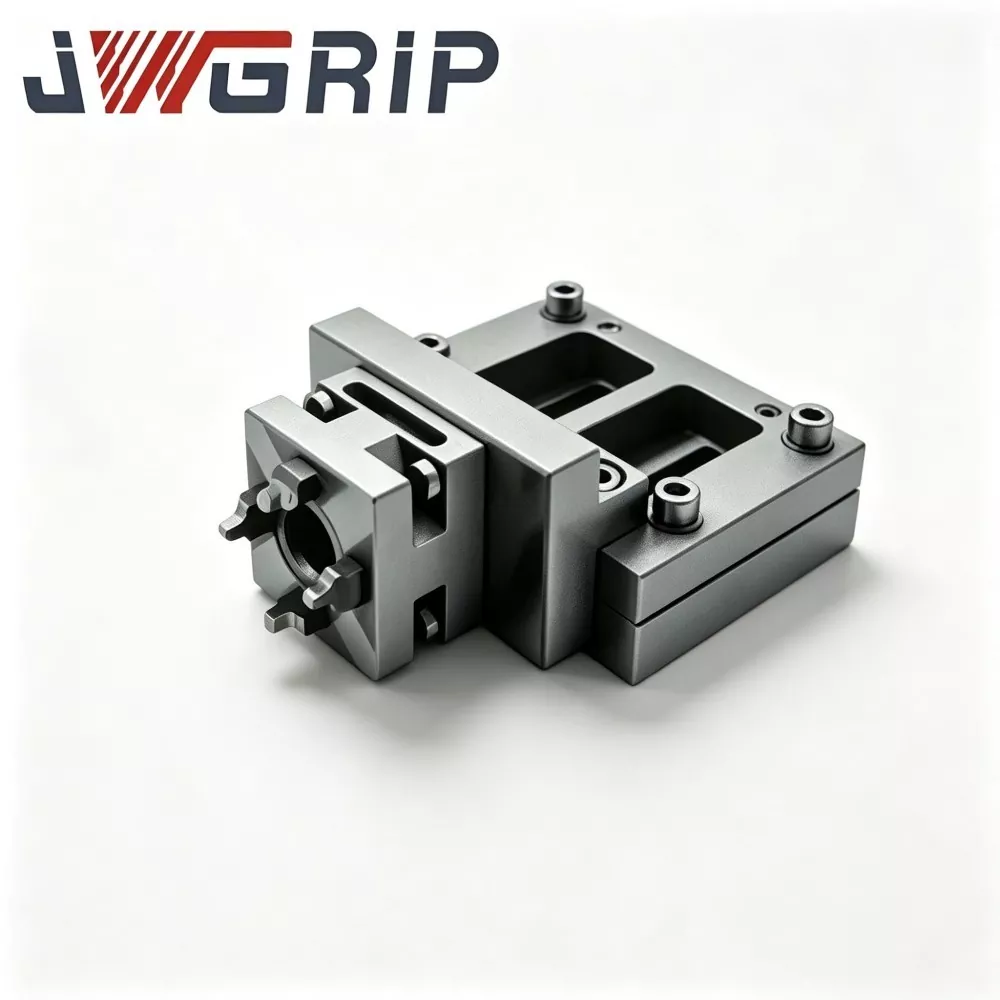
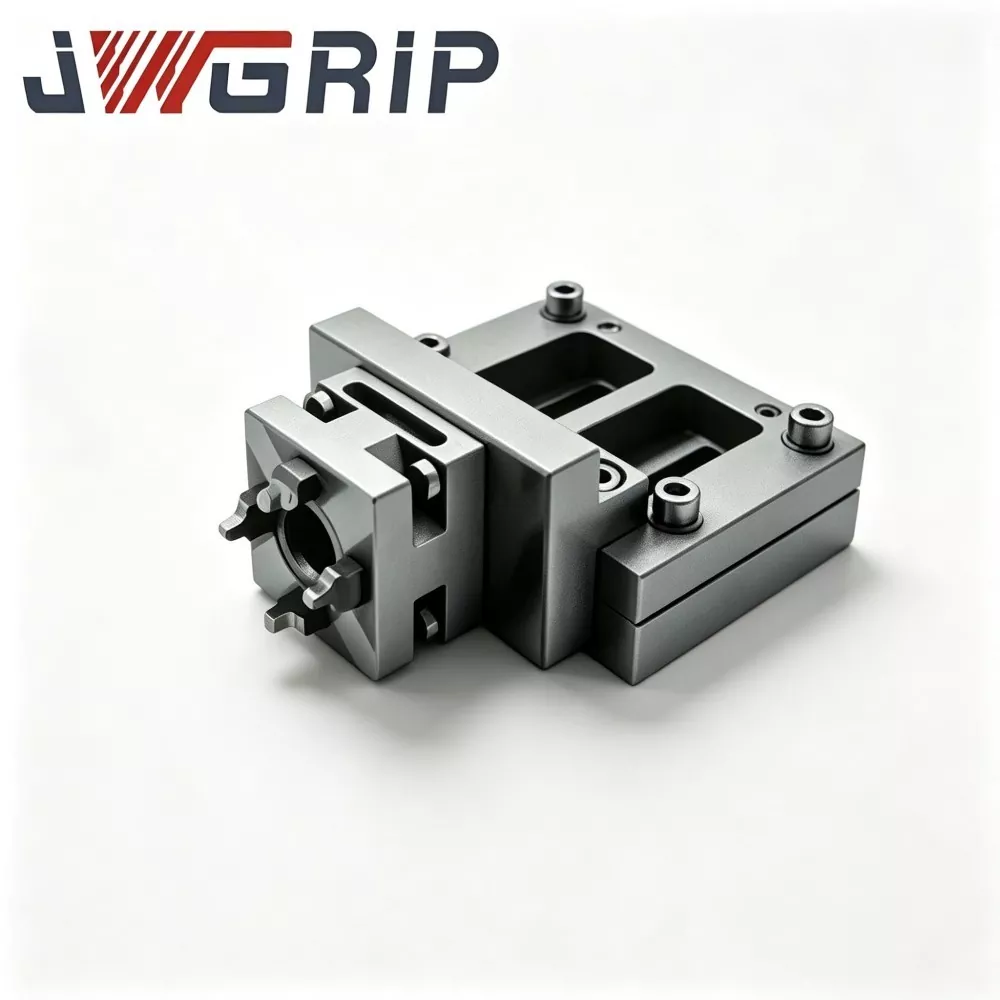
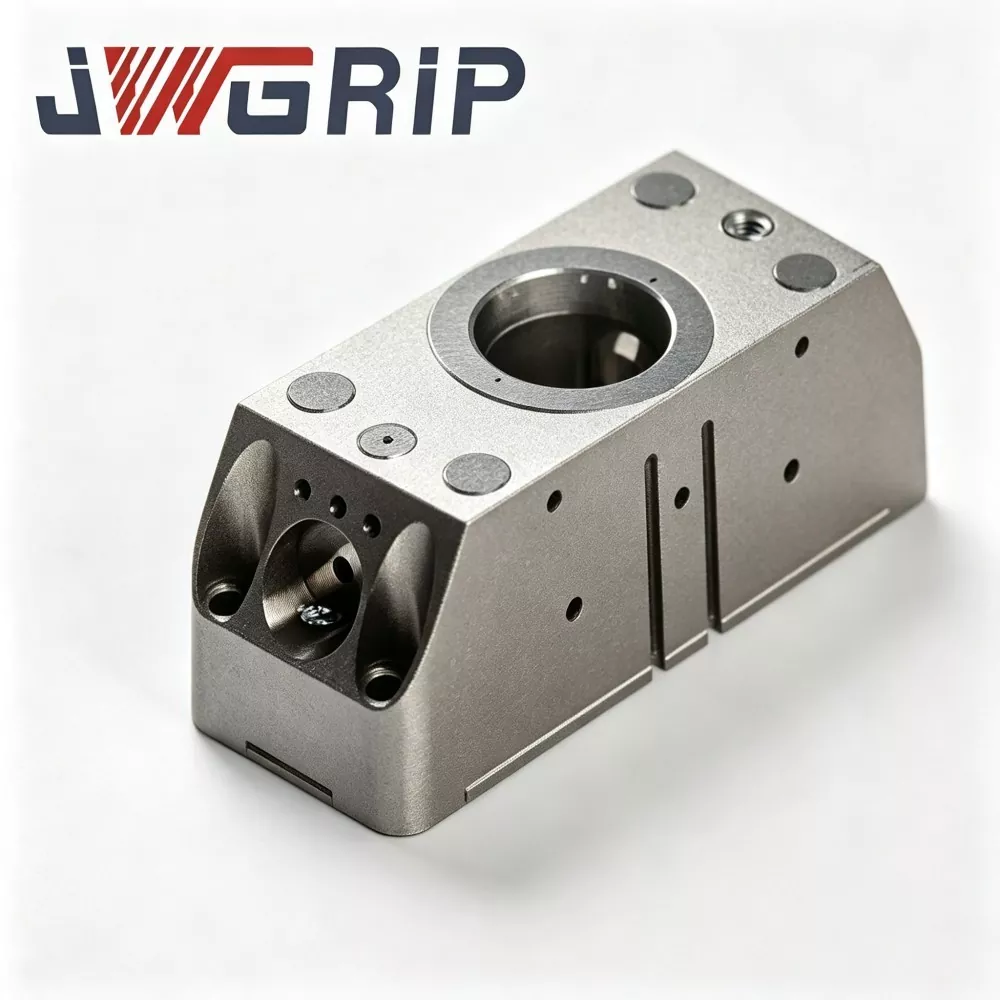
ரோபோ விரைவு மாற்ற கிரிப்பருக்கான N160 கீல் இணைப்புக் கை
JWGRIP என்பது சீனாவில் ரோபோ விரைவு மாற்ற கிரிப்பருக்கான N160 கீல் இணைப்புக் கையின் தொழில்முறை உற்பத்தியாளர் மற்றும் சப்ளையர் ஆகும், இது உலகளாவிய ஆட்டோமேஷன் திட்ட வரிசைப்படுத்தல் மற்றும் பணிமனை பராமரிப்புக்கு ஆதரவாக நிலையான தயாரிப்புகளுடன் தொழிற்சாலை நேரடி சேவையை வழங்குகிறது. இது உயர்-செயல்திறன் கொண்ட கோர் ஃபோர்ஸ்-டிரான்ஸ்மிஷன் கீல் ராக்கர் பாகமாகும், இது குறிப்பாக N160 தொடர் ரோபோ விரைவு மாற்ற கிரிப்பர் தொகுதிகளுக்காக வடிவமைக்கப்பட்டுள்ளது. இது உகந்த விசை பரிமாற்ற அமைப்பு மற்றும் ஹாட்-ஃபோர்ஜ் செய்யப்பட்ட ஒருங்கிணைந்த உருவாக்கும் தொழில்நுட்பத்தை ஒரு செயல்பாட்டு அலகுக்குள் ஒருங்கிணைக்கிறது, இது நேரியல் பிஸ்டன் உந்து சக்தியை கிரிப்பர் தாடை ஸ்விங்கிங் கிளாம்பிங் மோஷனாக மாற்றும் முக்கிய இயக்கவியல் பகுதியாக செயல்படுகிறது.
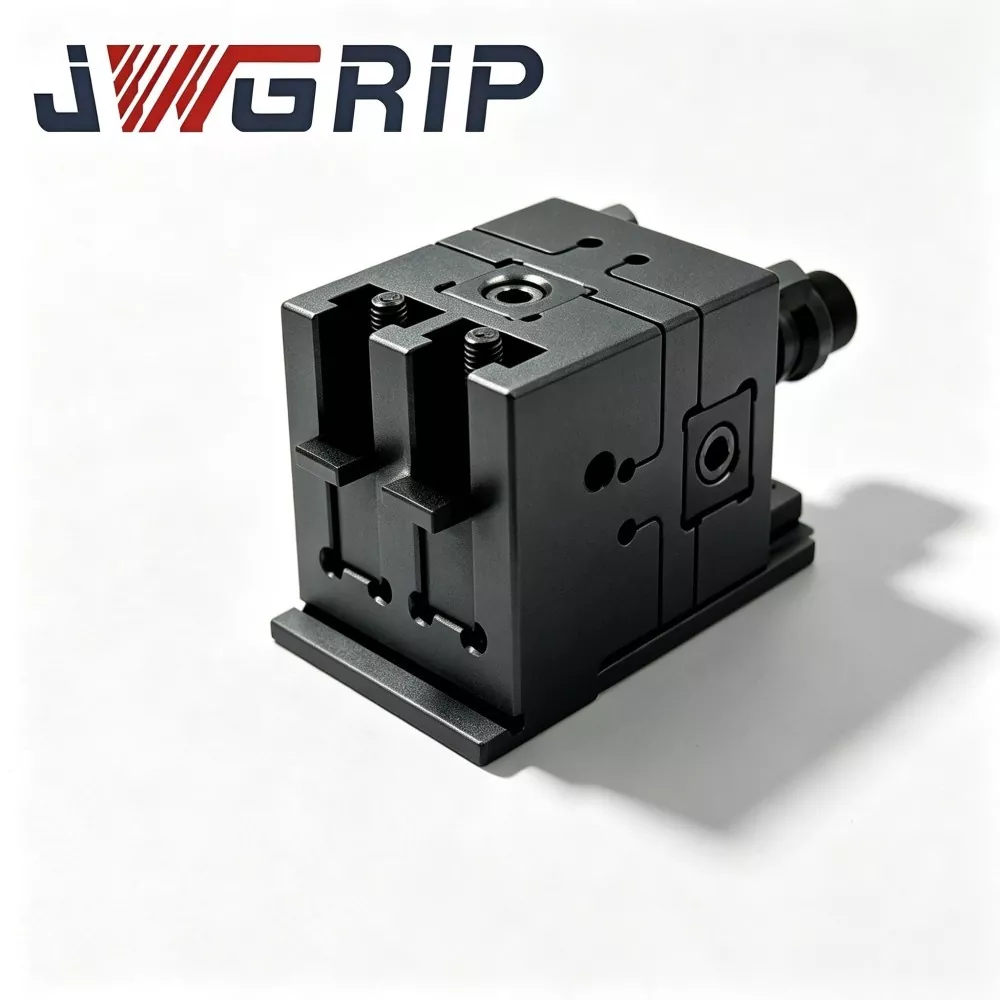
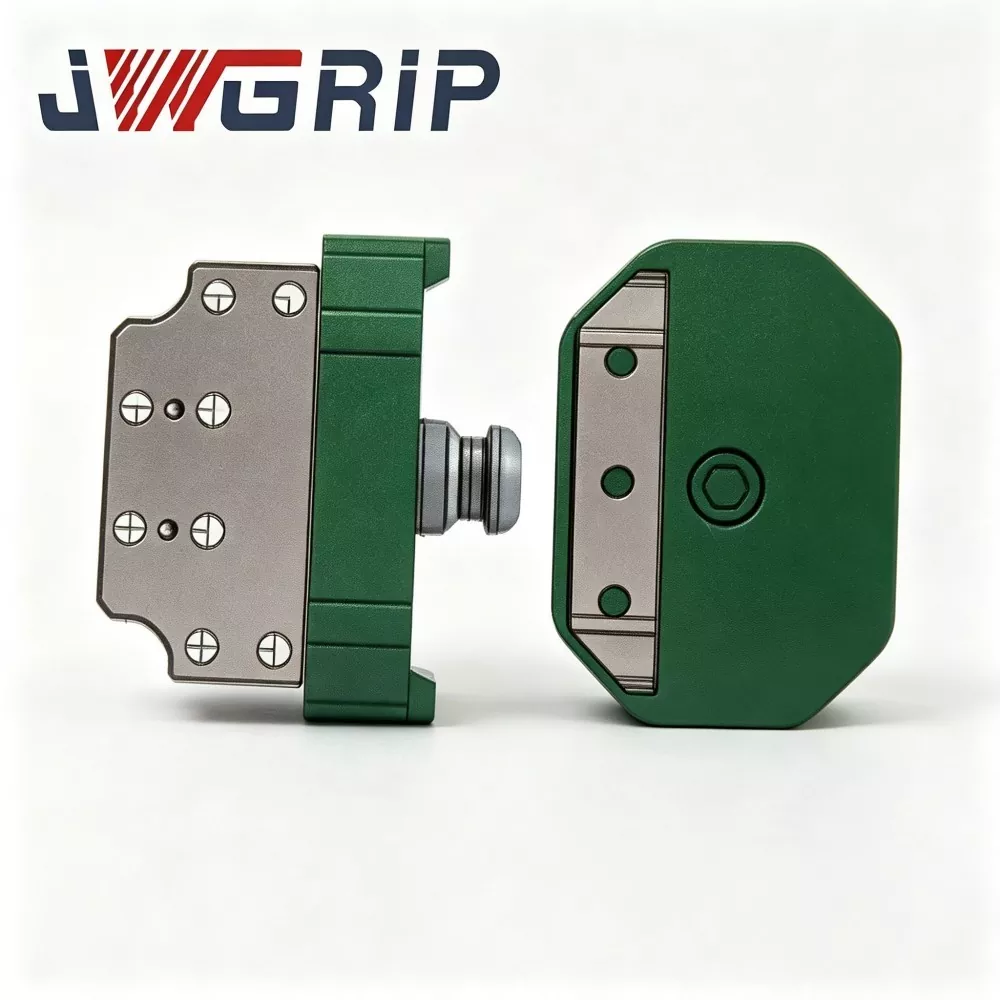
N160 ரோபோ விரைவு மாற்றம் கிரிப்பர் தொகுதி
JWGRIP என்பது சீனாவில் N160 Robot Quick Change Gripper Module இன் தொழில்முறை உற்பத்தியாளர் மற்றும் சப்ளையர் ஆகும், மொத்த ஆர்டர் கொள்முதலை ஆதரிக்கிறது மற்றும் உலகளாவிய ஆட்டோமேஷன் திட்ட பங்காளிகளுக்கு உண்மையான தொழிற்சாலை விலையை வழங்குகிறது. இது புதிதாக மேம்படுத்தப்பட்ட ஒருங்கிணைக்கப்பட்ட ரோபோ எண்ட்-ஆஃப்-ஆர்ம் எக்ஸிகியூஷன் யூனிட் ஆகும், இது நவீன நெகிழ்வான ஆளில்லா உற்பத்திக் கோடுகளுக்காக சிறப்பாக வடிவமைக்கப்பட்டுள்ளது. நியூமேடிக் பேரலல் கிரிப்பர் மற்றும் ரோபோட் விரைவு-மாற்ற இடைமுகத்தை புதுமையான முறையில் ஒருங்கிணைக்கிறது, இது தனி விரைவான-மாற்ற டிஸ்க்குகள் மற்றும் சுயாதீன கிரிப்பர் அசெம்பிளியின் தேவையை நீக்குகிறது, கூடுதல் பல அடுக்கு இணைக்கும் விளிம்புகள் அல்லது இடைநிலை பாகங்கள் தேவையில்லை.
ரோபோ விரைவு மாற்றம் கிரிப்பர் தட்டு இணைப்பு
JWGRIP என்பது சீனாவில் தொழில்முறை ரோபோ குயிக் சேஞ்ச் கிரிப்பர் ட்ரே கப்ளிங்கின் உற்பத்தியாளர் மற்றும் சப்ளையர் ஆகும். இது ஒரு மேம்பட்ட ஒருங்கிணைந்த ரோபோ எண்ட்-எஃபெக்டர் மாறுதல் கூறு ஆகும், இது நெகிழ்வான ஆளில்லா தானியங்கி உற்பத்திக் கோடுகளுக்காக சிறப்பாக வடிவமைக்கப்பட்டுள்ளது. இது அதிக வலிமை கொண்ட அலாய் ஸ்டீல் கட்டமைப்பு உள்ளமைவு மற்றும் துல்லியமான அரைக்கும் செயல்முறையை ஒரு யூனிட்டாக ஒருங்கிணைக்கிறது, கிரிப்பர்கள், தட்டுகள் மற்றும் பிற இறுதிக் கருவிகளை மாற்றும் போது கைமுறையான தலையீடு இல்லாமல் முழுமையாக தானியங்கி ரோபோ கருவி மாறுவதை உணர்ந்துகொள்கிறது.
JWGRIP என்பது சீனாவில் ஒரு தொழில்முறை ரோபோ விரைவு மாற்றம் கிரிப்பர் தொடர் உற்பத்தியாளர் மற்றும் சப்ளையர். எங்கள் தொழிற்சாலையிலிருந்து போட்டி விலையில் உயர்தர தயாரிப்புகளை மொத்தமாக விற்பனை செய்ய உங்களை அன்புடன் வரவேற்கிறோம்.
செய்தி பரிந்துரைகள்